Domain activestocks.de kaufen?
Wir ziehen mit dem Projekt
activestocks.de um.
Sind Sie am Kauf der Domain
activestocks.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain activestocks.de kaufen?
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
Wie funktioniert der Handel mit Aktien an der Börse?
Wie funktioniert der Handel mit Aktien an der Börse? Der Handel mit Aktien an der Börse erfolgt über spezielle Handelsplattformen, an denen Käufer und Verkäufer miteinander handeln. Investoren können Aktien kaufen, um Anteile an einem Unternehmen zu erwerben und von Kursgewinnen oder Dividendenzahlungen zu profitieren. Die Kursentwicklung einer Aktie wird durch Angebot und Nachfrage bestimmt, wobei verschiedene Faktoren wie Unternehmensnachrichten, Markttrends und wirtschaftliche Entwicklungen eine Rolle spielen. Es ist wichtig, sich über die Funktionsweise der Börse und die Risiken des Aktienhandels zu informieren, bevor man investiert. **

Ähnliche Suchbegriffe für Roboterhand
Top-Angebote
Produkte zum Begriff Roboterhand:
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Olfert, Klaus: InvestitionInvestition , Erfolgreiches Investieren - praxisnah und leicht verständlich dargestellt. Unternehmen müssen investieren, um ihren Bestand und ihre Fortentwicklung zu sichern. Investitionen erfordern oft den Einsatz erheblicher finanzieller Mittel und müssen deshalb individuell auf Notwendigkeit und Vorteilhaftigkeit untersucht werden. Leicht verständlich und praxisnah vermittelt Ihnen dieser Band aus der Reihe "Kompendium der praktischen Betriebswirtschaft" die dafür benötigten Grundlagen. Lernfreundlich dargestellt und mit vielen Beispielen, Tabellen und Abbildungen veranschaulicht lernen Sie alle wichtigen finanzwirtschaftlichen Funktionen kennen. Sie erfahren, wie Sie Investitionen planen und wie Sie die jeweilige Investition professionell berechnen, analysieren und beurteilen. Über 500 Kontrollfragen und 80 Aufgaben mit Lösungen helfen Ihnen dabei, Ihr Wissen zu festigen und zu vertiefen. Ein umfangreiches Stichwortverzeichnis rundet das Buch ab und ermöglicht einen schnellen Zugriff auf benötigte Informationen. Aus dem Inhalt: Grundlagen (Kapital, finanzwirtschaftliche Funktionen, finanzwirtschaftliche Führung). Investitionsplanung. Statische Investitionsrechnungen zur Beurteilung von Sachinvestitionen. Dynamische Investitionsrechnungen zur Beurteilung von Sachinvestitionen. Investitionsrechnungen zur Beurteilung von Finanzinvestitionen. Nutzwertrechnungen zur Beurteilung von Investitionen. Finanzwirtschaftliche Analyse. Übungsteil. Stichwortverzeichnis. , Bremsbeläge > Bremsen & Bremsenteile , Auflage: 14. Auflage. Online-Buch inklusive., Erscheinungsjahr: 201910, Produktform: Kassette, Inhalt/Anzahl: 1, Inhalt/Anzahl: 1, Titel der Reihe: Kompendium der praktischen Betriebswirtschaft##, Autoren: Olfert, Klaus, Redaktion: Olfert, Klaus, Auflage: 19014, Auflage/Ausgabe: 14. Auflage. Online-Buch inklusive, Seitenzahl/Blattzahl: 535, Fachschema: Finanzierung~Makroökonomie~Ökonomik / Makroökonomik, Fachkategorie: Betriebswirtschaft und Management: Lehrbücher, Handbücher~Makroökonomie, Bildungszweck: Lehrbuch, Skript~für die Hochschule, Warengruppe: HC/Betriebswirtschaft, Fachkategorie: Unternehmensfinanzierung, Thema: Verstehen, Text Sprache: ger, Sender’s product category: BUNDLE, Verlag: Kiehl Friedrich Verlag G, Verlag: Kiehl Friedrich Verlag G, Verlag: NWB Verlag, Länge: 231, Breite: 161, Höhe: 30, Gewicht: 826, Produktform: Kartoniert, Genre: Sozialwissenschaften/Recht/Wirtschaft, Genre: Sozialwissenschaften/Recht/Wirtschaft, Beinhaltet: B0000033036001 V14550-978-3-470-595- B0000033036002 V14550-978-3-470-595-2, Vorgänger EAN: 9783470595832 9783470595825 9783470595818 9783470704708 9783470704791, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0025, Tendenz: +1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, WolkenId: 67481730,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter


-
Welche Faktoren beeinflussen den Wert von Aktien an der Börse? Wie unterscheidet sich der Handel mit Anleihen von dem Handel mit Aktien?
Die Wertentwicklung von Aktien an der Börse wird von verschiedenen Faktoren beeinflusst, wie z.B. Unternehmensgewinnen, Markttrends und wirtschaftlichen Bedingungen. Der Handel mit Aktien beinhaltet den Kauf von Unternehmensanteilen, während der Handel mit Anleihen den Kauf von Schuldtiteln eines Unternehmens oder Staates darstellt. Anleihen bieten in der Regel festgelegte Zinszahlungen und Rückzahlungstermine, während Aktien keine festen Renditen bieten und die Investoren von der Wertentwicklung des Unternehmens abhängig sind. **
-
Wie funktioniert der Handel mit Aktien? Was sind die Risiken und Chancen bei der Investition in Aktien?
Der Handel mit Aktien erfolgt über Börsen oder außerbörsliche Plattformen, bei denen Anleger Anteile an Unternehmen kaufen und verkaufen können. Die Risiken beim Investieren in Aktien sind Kursverluste, Insolvenz des Unternehmens oder Marktschwankungen, während die Chancen hohe Renditen, Dividendenausschüttungen und langfristiges Wachstum des investierten Kapitals sind. Es ist wichtig, sich vor dem Kauf von Aktien über die Unternehmen, den Markt und die Risiken zu informieren, um fundierte Entscheidungen zu treffen. **
-
Wie unterscheidet sich der Handel mit Aktien an der Börse von anderen Anlageformen?
Der Handel mit Aktien an der Börse beinhaltet den Kauf und Verkauf von Unternehmensanteilen, wodurch Anleger am Erfolg oder Misserfolg des Unternehmens teilhaben. Im Gegensatz zu anderen Anlageformen wie Anleihen oder Immobilien sind Aktien volatiler und unterliegen stärkeren Kursschwankungen. Zudem bieten Aktien die Möglichkeit, durch Kurssteigerungen und Dividendenausschüttungen Renditen zu erzielen. **
-
Wie unterscheidet sich der Handel mit Aktien an der Börse von anderen Anlageformen?
Der Handel mit Aktien an der Börse beinhaltet den Kauf und Verkauf von Unternehmensanteilen, die an öffentlichen Börsen gehandelt werden. Im Gegensatz zu anderen Anlageformen wie Anleihen oder Immobilien, sind Aktien volatiler und unterliegen stärkeren Schwankungen. Zudem bieten Aktien die Möglichkeit, an Unternehmensgewinnen teilzuhaben und Dividenden zu erhalten. **

Wie beeinflussen politische Ereignisse den Handel mit Aktien und Rohstoffen an der Börse?
Politische Ereignisse können die Stimmung der Anleger beeinflussen und zu erhöhter Volatilität an den Märkten führen. Entscheidungen von Regierungen oder politische Unsicherheiten können zu Kursausschlägen bei Aktien und Rohstoffen führen. Investoren reagieren auf politische Entwicklungen, indem sie ihre Portfolios anpassen und auf mögliche Risiken reagieren. **
Bei welcher Börse Aktien kaufen?
Es gibt viele Börsen, an denen man Aktien kaufen kann, darunter die New York Stock Exchange (NYSE), die NASDAQ, die London Stock Exchange (LSE) und die Tokyo Stock Exchange (TSE). Jede Börse hat ihre eigenen Vorteile und Besonderheiten, wie z.B. die Art der gehandelten Aktien, die Handelszeiten und die Regulierung. Es ist wichtig, die Börse zu wählen, die am besten zu deinen Anlagezielen und -strategien passt. Bevor du Aktien kaufst, solltest du dich über die verschiedenen Börsen informieren und gegebenenfalls professionelle Beratung in Anspruch nehmen. Letztendlich hängt die Wahl der Börse davon ab, welche Aktien du kaufen möchtest und welche Börse diese Aktien anbietet. **
Top-Angebote
Produkte zum Begriff Roboterhand:
-
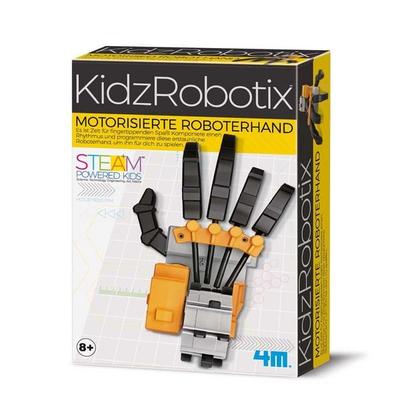
KidzRobotix: Motorisierte RoboterhandEntdecke Die Faszinierende Welt Der Robotik Und Anatomie Mit Dieser Motorisierten Roboterhand! Baue Die Hand Zusammen Und Programmiere Eigene Bewegungen Und Rhythmen – Die Finger Tippen Dann Im Takt Deiner Komposition! Durch Verschieben Der...21,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
PR 9083712 - Programmierbare Roboterhand uHandbitHand mit flexiblen Fingern und Gelenken ausgestattet, für präzise und realistische Bewegungen entwickelt, um leichte Objekte zu handhaben, was viele Möglichkeiten für Experimente bietet programmieren Sie die Fingerbewegungen, stellen Sie die Greifkraft ein, ... ideal zum Erforschen von Konzepten zur Objekterkennung, Objektmanipulation und Mensch-Maschine-Interaktion fortschrittliches Werkzeug, das für das Lernen von künstlicher Intelligenz und Robotik entwickelt wurde zwei Steuerungsmethoden: per micro:bit (nicht im Lieferumfang enthalten) oder über die mobile App220,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Olfert, Klaus: InvestitionInvestition , Erfolgreiches Investieren - praxisnah und leicht verständlich dargestellt. Unternehmen müssen investieren, um ihren Bestand und ihre Fortentwicklung zu sichern. Investitionen erfordern oft den Einsatz erheblicher finanzieller Mittel und müssen deshalb individuell auf Notwendigkeit und Vorteilhaftigkeit untersucht werden. Leicht verständlich und praxisnah vermittelt Ihnen dieser Band aus der Reihe "Kompendium der praktischen Betriebswirtschaft" die dafür benötigten Grundlagen. Lernfreundlich dargestellt und mit vielen Beispielen, Tabellen und Abbildungen veranschaulicht lernen Sie alle wichtigen finanzwirtschaftlichen Funktionen kennen. Sie erfahren, wie Sie Investitionen planen und wie Sie die jeweilige Investition professionell berechnen, analysieren und beurteilen. Über 500 Kontrollfragen und 80 Aufgaben mit Lösungen helfen Ihnen dabei, Ihr Wissen zu festigen und zu vertiefen. Ein umfangreiches Stichwortverzeichnis rundet das Buch ab und ermöglicht einen schnellen Zugriff auf benötigte Informationen. Aus dem Inhalt: Grundlagen (Kapital, finanzwirtschaftliche Funktionen, finanzwirtschaftliche Führung). Investitionsplanung. Statische Investitionsrechnungen zur Beurteilung von Sachinvestitionen. Dynamische Investitionsrechnungen zur Beurteilung von Sachinvestitionen. Investitionsrechnungen zur Beurteilung von Finanzinvestitionen. Nutzwertrechnungen zur Beurteilung von Investitionen. Finanzwirtschaftliche Analyse. Übungsteil. Stichwortverzeichnis. , Bremsbeläge > Bremsen & Bremsenteile , Auflage: 14. Auflage. Online-Buch inklusive., Erscheinungsjahr: 201910, Produktform: Kassette, Inhalt/Anzahl: 1, Inhalt/Anzahl: 1, Titel der Reihe: Kompendium der praktischen Betriebswirtschaft##, Autoren: Olfert, Klaus, Redaktion: Olfert, Klaus, Auflage: 19014, Auflage/Ausgabe: 14. Auflage. Online-Buch inklusive, Seitenzahl/Blattzahl: 535, Fachschema: Finanzierung~Makroökonomie~Ökonomik / Makroökonomik, Fachkategorie: Betriebswirtschaft und Management: Lehrbücher, Handbücher~Makroökonomie, Bildungszweck: Lehrbuch, Skript~für die Hochschule, Warengruppe: HC/Betriebswirtschaft, Fachkategorie: Unternehmensfinanzierung, Thema: Verstehen, Text Sprache: ger, Sender’s product category: BUNDLE, Verlag: Kiehl Friedrich Verlag G, Verlag: Kiehl Friedrich Verlag G, Verlag: NWB Verlag, Länge: 231, Breite: 161, Höhe: 30, Gewicht: 826, Produktform: Kartoniert, Genre: Sozialwissenschaften/Recht/Wirtschaft, Genre: Sozialwissenschaften/Recht/Wirtschaft, Beinhaltet: B0000033036001 V14550-978-3-470-595- B0000033036002 V14550-978-3-470-595-2, Vorgänger EAN: 9783470595832 9783470595825 9783470595818 9783470704708 9783470704791, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0025, Tendenz: +1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, WolkenId: 67481730,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
-
Wie funktioniert der Handel mit Aktien an der Börse?
Wie funktioniert der Handel mit Aktien an der Börse? Der Handel mit Aktien an der Börse erfolgt über spezielle Handelsplattformen, an denen Käufer und Verkäufer miteinander handeln. Investoren können Aktien kaufen, um Anteile an einem Unternehmen zu erwerben und von Kursgewinnen oder Dividendenzahlungen zu profitieren. Die Kursentwicklung einer Aktie wird durch Angebot und Nachfrage bestimmt, wobei verschiedene Faktoren wie Unternehmensnachrichten, Markttrends und wirtschaftliche Entwicklungen eine Rolle spielen. Es ist wichtig, sich über die Funktionsweise der Börse und die Risiken des Aktienhandels zu informieren, bevor man investiert. **
-
Welche Faktoren beeinflussen den Wert von Aktien an der Börse? Wie unterscheidet sich der Handel mit Anleihen von dem Handel mit Aktien?
Die Wertentwicklung von Aktien an der Börse wird von verschiedenen Faktoren beeinflusst, wie z.B. Unternehmensgewinnen, Markttrends und wirtschaftlichen Bedingungen. Der Handel mit Aktien beinhaltet den Kauf von Unternehmensanteilen, während der Handel mit Anleihen den Kauf von Schuldtiteln eines Unternehmens oder Staates darstellt. Anleihen bieten in der Regel festgelegte Zinszahlungen und Rückzahlungstermine, während Aktien keine festen Renditen bieten und die Investoren von der Wertentwicklung des Unternehmens abhängig sind. **
-
Wie funktioniert der Handel mit Aktien? Was sind die Risiken und Chancen bei der Investition in Aktien?
Der Handel mit Aktien erfolgt über Börsen oder außerbörsliche Plattformen, bei denen Anleger Anteile an Unternehmen kaufen und verkaufen können. Die Risiken beim Investieren in Aktien sind Kursverluste, Insolvenz des Unternehmens oder Marktschwankungen, während die Chancen hohe Renditen, Dividendenausschüttungen und langfristiges Wachstum des investierten Kapitals sind. Es ist wichtig, sich vor dem Kauf von Aktien über die Unternehmen, den Markt und die Risiken zu informieren, um fundierte Entscheidungen zu treffen. **
Ähnliche Suchbegriffe für Roboterhand
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFX-2R WOW - RH56DFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFX-2R ist eine anthropomorphe Roboterhand mit fünf Fingern für präzise Greif- und Manipulationsaufgaben in robotischen Systemen. Die DFX-Serie kombiniert eine ausgewogene Bewegungsdynamik mit erhöhter Greifkraft und integrierter Kraftsensorik für kontrollierte Interaktionen mit Objekten. Durch die mehrgelenkige Fingerstruktur lassen sich unterschiedliche Greifarten wie Pinch-, Tripod- oder Kraftgriffe zuverlässig ausführen. Anthropomorphe Fünffingerstruktur - ermöglicht vielseitige Greifarten und natürliche Bewegungsabläufe ähnlich einer menschlichen Hand. Erhöhte Greifkraft - ausgelegt für stabile Greifvorgänge und sichere Handhabung unterschiedlich geformter oder schwererer Objekte. Integrierte Kraftsensoren - unterstützen eine präzise Regelung der Greifkraft und ermöglichen kontrollierte Objektinteraktion. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben flexible Bewegungsabläufe und differenzierte Griffarten. Linearantriebstechnologie - sechs integrierte Mikro-Linearantriebe sorgen für reproduzierbare Positionierung und ruhige Bewegungsabläufe. Systemintegration - RS485-Kommunikation und Unterstützung gängiger Robotik-Frameworks erleichtern die Integration in Forschungs- und Robotersysteme. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik und Manipulation Greif- und Handhabungsaufgaben in automatisierten Robotersystemen Humanoide Robotik und mobile Manipulationsplattformen Experimentelle Greifplanung und KI-basierte Manipulationssysteme Prototyping und Demonstrationssysteme in der Robotik Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56DFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,09 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Finger: 15 N Maximale Griffkraft Daumen: 10 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 107°/s Daumen Beugungsgeschwindigkeit: 70°/s Finger Beugungsgeschwindigkeit: 260°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Wie unterscheidet sich der Handel mit Aktien an der Börse von anderen Anlageformen?
Der Handel mit Aktien an der Börse beinhaltet den Kauf und Verkauf von Unternehmensanteilen, wodurch Anleger am Erfolg oder Misserfolg des Unternehmens teilhaben. Im Gegensatz zu anderen Anlageformen wie Anleihen oder Immobilien sind Aktien volatiler und unterliegen stärkeren Kursschwankungen. Zudem bieten Aktien die Möglichkeit, durch Kurssteigerungen und Dividendenausschüttungen Renditen zu erzielen. **
-
Wie unterscheidet sich der Handel mit Aktien an der Börse von anderen Anlageformen?
Der Handel mit Aktien an der Börse beinhaltet den Kauf und Verkauf von Unternehmensanteilen, die an öffentlichen Börsen gehandelt werden. Im Gegensatz zu anderen Anlageformen wie Anleihen oder Immobilien, sind Aktien volatiler und unterliegen stärkeren Schwankungen. Zudem bieten Aktien die Möglichkeit, an Unternehmensgewinnen teilzuhaben und Dividenden zu erhalten. **
-
Wie beeinflussen politische Ereignisse den Handel mit Aktien und Rohstoffen an der Börse?
Politische Ereignisse können die Stimmung der Anleger beeinflussen und zu erhöhter Volatilität an den Märkten führen. Entscheidungen von Regierungen oder politische Unsicherheiten können zu Kursausschlägen bei Aktien und Rohstoffen führen. Investoren reagieren auf politische Entwicklungen, indem sie ihre Portfolios anpassen und auf mögliche Risiken reagieren. **
-
Bei welcher Börse Aktien kaufen?
Es gibt viele Börsen, an denen man Aktien kaufen kann, darunter die New York Stock Exchange (NYSE), die NASDAQ, die London Stock Exchange (LSE) und die Tokyo Stock Exchange (TSE). Jede Börse hat ihre eigenen Vorteile und Besonderheiten, wie z.B. die Art der gehandelten Aktien, die Handelszeiten und die Regulierung. Es ist wichtig, die Börse zu wählen, die am besten zu deinen Anlagezielen und -strategien passt. Bevor du Aktien kaufst, solltest du dich über die verschiedenen Börsen informieren und gegebenenfalls professionelle Beratung in Anspruch nehmen. Letztendlich hängt die Wahl der Börse davon ab, welche Aktien du kaufen möchtest und welche Börse diese Aktien anbietet. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.